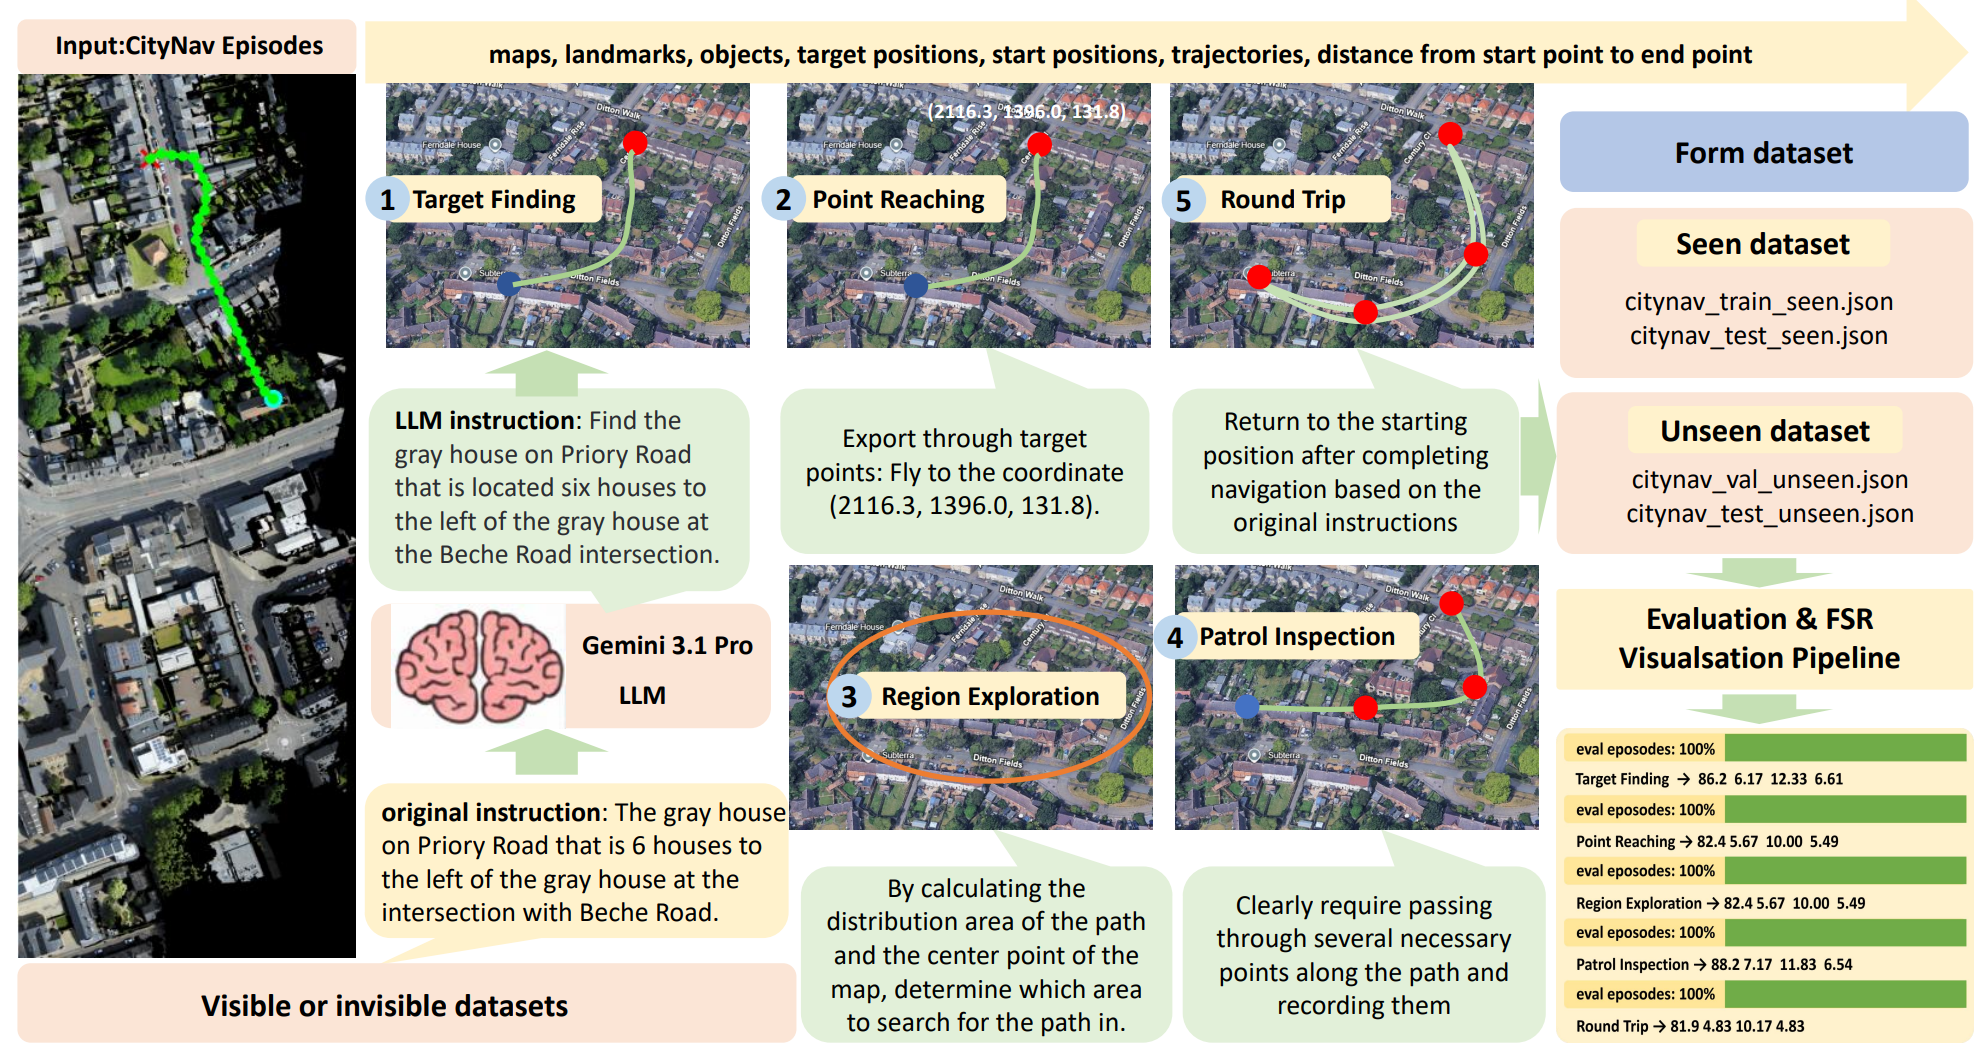
LULI 实验室位于江苏苏州的苏州大学未来校区,致力于人工智能与航空技术的前沿交叉研究,重点关注物理环境中的多模态感知与具身智能导航。实验室融合物理驱动的数据引擎、数值模拟、深度学习、视觉语言模型与大语言模型等技术,推动复杂城市低空场景中安静、可持续的低空交通发展,并探索无人机与机器人在复杂未知环境中自主决策与交互的基础科学问题。
实验室正在招收 2026/2027 年入学的硕士与博士研究生。欢迎勤奋踏实、热爱具身智能、无人机感知与机器人实际应用的同学加入 LULI,与我们共同成长!


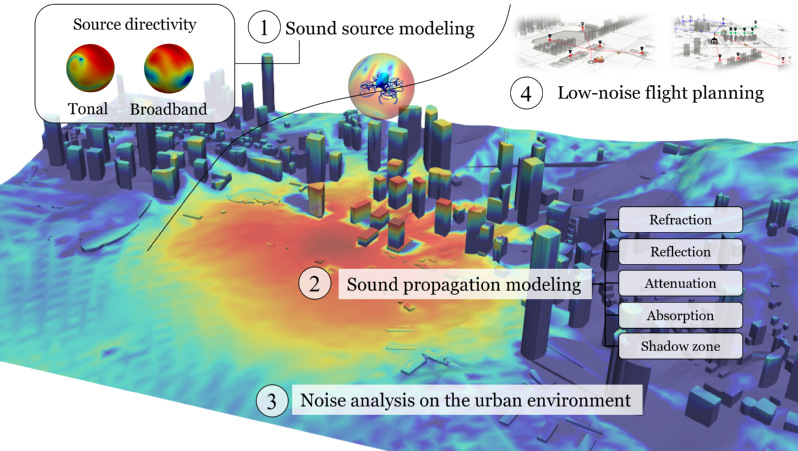
融合实验测量、数值模拟、半经验物理模型方法,精确计算飞行器声源指向性的强度和特征频率,最终实现环境噪声的高度可视化与可听化。
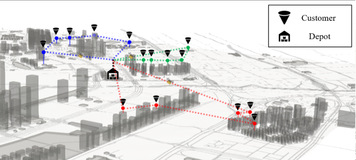
聚焦于单机/多无人机的路径规划与智能协同,解决低空应用场景中的复杂优化问题,包括城市垂直起降机场布局优化、无人机配送物流运筹问题。
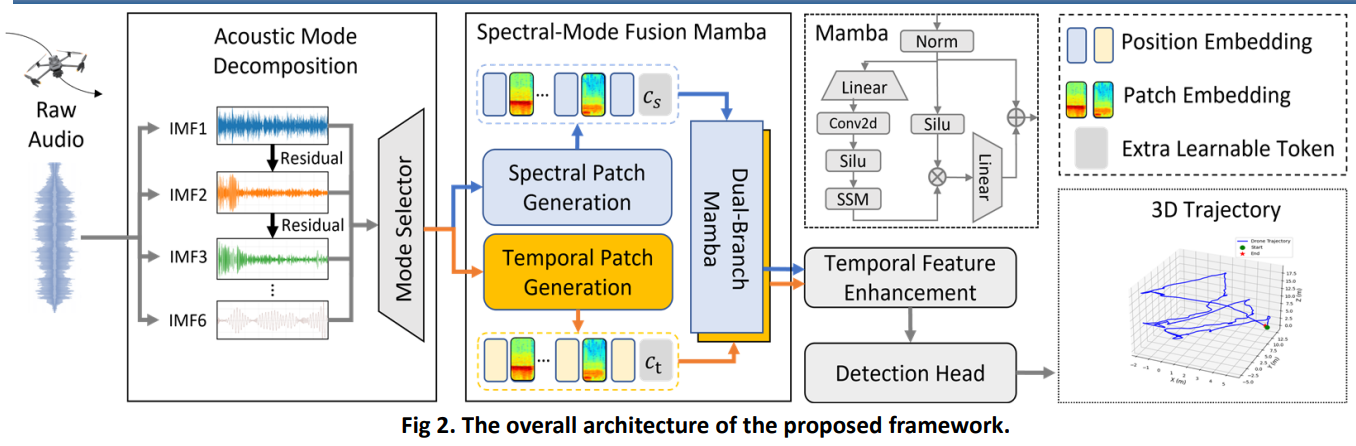
深入挖掘无人机旋翼噪声物理特性,结合先进信号处理与机器学习算法,实现对复杂背景噪音下无人机目标的高精度、非视距轨迹追踪。
探索无人机与机器人在复杂未知三维环境中的智能感知、推理与交互能力。使无人机能够精准理解自然语言形式的开放指令并自主导航。
Aerospace Science and Technology · 2024
IEEE Intelligent Transportation Systems Magazine · 2024
Transportation Research Part D: Transport and Environment · 2024
Transportation Research Part D: Transport and Environment · 2023
IEEE International Conference on Multimedia & Expo (In Press) · 2026
欢迎拥有人工智能、计算机、数学与机械工程等相关背景,且对上述研究方向抱有高度热情的同学联系交流。团队与海内外名校合作紧密,优秀的同学可推荐至国内985高校及境外知名高校联培或读博深造;在就业方面,也可内推推荐至大厂或头部企业。
热烈欢迎对科研感兴趣的在读本科生提前加入实验室。重点关注:具身智能无人机/机器人感知、视觉语言导航、以及机器人操作技能等前沿方向。
电子邮箱: qctan@suda.edu.cn
地址: 苏州大学未来校区未来科创中心(江苏省苏州市吴江区久泳西路1号)